四川农村日报20260916期


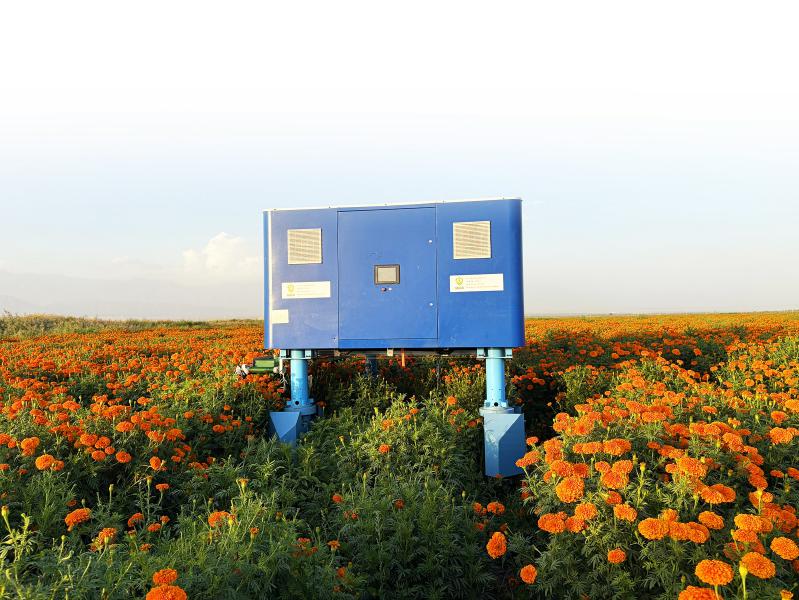 万寿菊采摘机器人在田间作业。
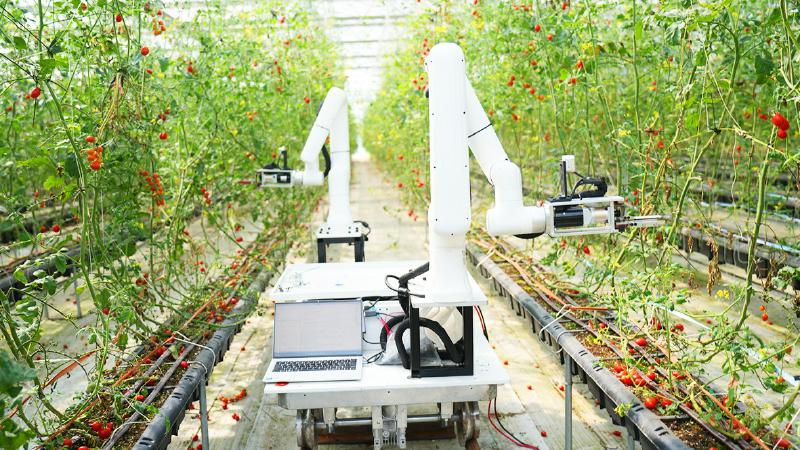 正在作业的番茄采摘机器人。
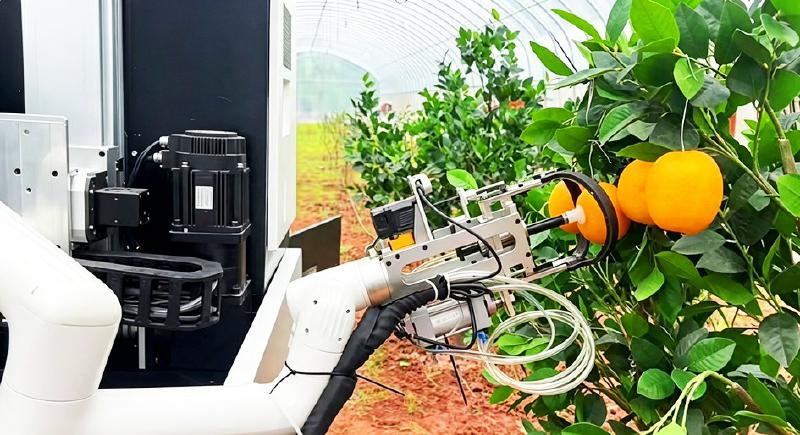 机器人在采摘脐橙。
□四川农村日报全媒体记者 苏杭
9月13 日,新疆库尔勒市的万寿菊正值盛花期,连片橙黄铺满田野。花丛中,四川犍小茉科技有限公司(以下简称犍小茉)工程师吴寒风手持遥控器,指挥一台蓝色方形机器人缓缓前行。机器人驶过之处,一朵朵饱满娇嫩的花朵被逐一采下。
“这是第五代万寿菊采摘机器人,上周在成都完成稳定性测试后,就被拉到田间开展实地作业了。”吴寒风说,新疆的气候条件、种植环境与成都研发中心并不相同,机器需要通过实地作业不断调试性能,才能达到预期作业效果。
在“用工难”“用工贵”等问题凸显的背景下,采摘作为农业生产中最费人工、成本最高的环节之一,正成为农业机器人率先实现商业化应用的切入点。但作物性状、地貌地形千差万别,采摘机器人如何才能真正“下地”?
从“没法比”到“抵8个人工”
“它的采摘速度被提升到1.67秒/朵,机械臂增加到4组,1小时可以采8000到1万朵花。”吴寒风说,按每天作业16小时计算,1台第五代万寿菊采摘机器人可抵8到10个人工。
但作业效率赶上人工采摘水平并非一日之功。吴寒风坦言,2021年公司研发的初代采摘机器人“很简陋”。“只有四个轮子加一组机械臂,实现了采摘功能,但效率没法和人工比。”此后经数次迭代,到第三代、第四代,其作业效率才逐渐赶上人工,并逐步实现商业化应用。
效率只是采摘机器人“下地”要闯过的第一关,作业精准度和损伤率,同样决定着它能否被种植户接受。如何准确分辨花朵是否成熟?如何用坚硬笨重的机械臂摘下娇嫩花朵而不造成损伤?都是研发团队需要攻克的难题。
“只能不断修改视觉算法和夹爪结构。”吴寒风介绍,初代采摘机器人容易将未成熟的花朵一同扯下,损伤率一度高达30%;此后4年间,团队反复测试修改,将损伤率降至如今的5%。
万寿菊的花可化痰止咳,根能解毒消肿,在新疆、云南等地被广泛种植。“今年下半年,这台机器的订单量约为200台,明年预计能达到2000台。”犍小茉总经理万义才透露。
订单增长的背后,是生产端的现实需求。目前,万寿菊仍依赖人工采摘,若按1.1—1.3元/公斤的鲜花价算,采摘成本就能占售价的近一半。在采摘季,不少种植户还面临请不到人的窘况。对种植大户而言,采摘机器人虽看似昂贵,但算下来只需两年左右便能回本。
十余款采摘机器人共用一套“底座”
在犍小茉位于成都市温江区的研发中心里,除了万寿菊采摘机器人,还有摘脐橙的、采葡萄的、摘桑叶或菜心的……大小不一、模样各异的采摘机器人放置在一处,像等待检阅的“机械部队”。
但让这些采摘机器人真正“下地”并不容易。农作物性状各异,各地地形地貌复杂,即便是同一种作物,种植模式和光照条件发生变化,采摘机器人的感知、决策和操作也会受到影响。
“研发最难、最耗时间的点就在这里。”吴寒风举例说,同样是万寿菊,云南的花朵直径可达14厘米,内蒙古的却只有10厘米;哪怕是同一块地的万寿菊,早上和下午的光线不同,也会影响采摘机器人的识别准确度。
面对千差万别的田间环境,采摘机器人该如何适应?万义才认为,农业系统虽然复杂,但底层逻辑相通。底盘、机械臂、视觉算法都可以做成可复用的“通用底座”,只需根据作物的生长方式和种植环境,更换末端夹爪、调整采摘策略,并重新训练算法模型即可。
团队根据作物坐果方式,归纳出向下采、向上采、横向采三种模式。在同一采摘方向下,采摘机器人的底盘和主体框架无需大改,换一套模型和一个夹爪就能适配。
“这4年,我们研发了19款采摘及辅助机器人,覆盖花、果、叶等作物。”万义才说。目前,万寿菊、脐橙、葡萄、小番茄等品类采摘机器人已走向全国10多个省(区、市),还被推广至东亚、中亚、东南亚等地。
图片均由受访者提供


